SLAM:撑起机器人与自动驾驶的核心位置骨架
你有没有过这种体验,买了几百块的入门扫地机器人,它在家绕来绕去,最后卡在沙发底下连充电都找不到;换一台几千块的高端款,转一圈就能画出你家完整户型,哪里有障碍物一清二楚,扫完还能精准自己回充。
差距全在这。拉开体验差距的核心技术,就是SLAM。
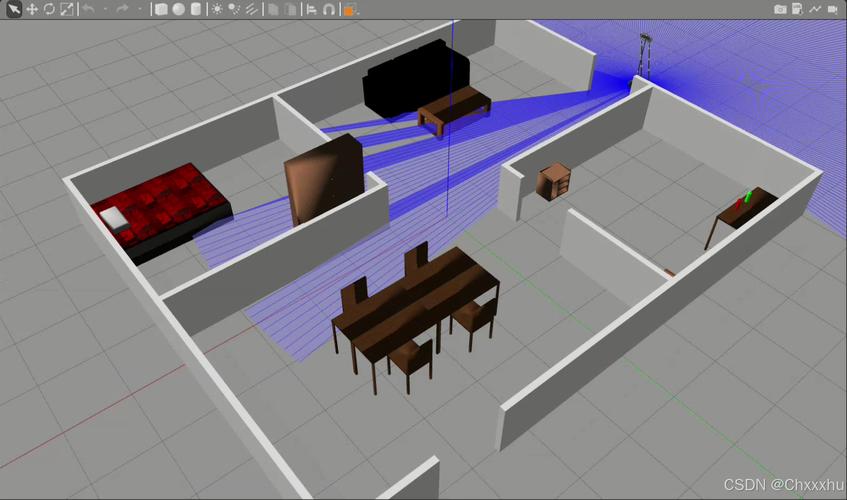 室内激光SLAM建图效果演示图
核心逻辑其实不复杂:传感器不断采集周围环境的特征点,算法不断匹配新采集的特征和已经记录的特征,算出自身的运动轨迹,再把新的信息补进地图里。但就是这件事,人类研究了快四十年才真正落地到消费级产品。
技术边界其实很清晰:它解决的是未知环境下的自主位置感知,替代不了路径规划,也替代不了任务决策,但没有它,所有上层智能化能力都是空中楼阁。哪怕你有再聪明的大模型大脑,机器人不知道自己在哪,连门都出不了。
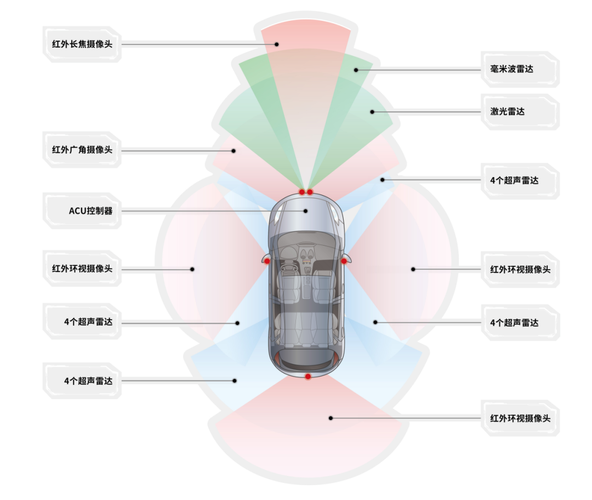 自动驾驶车载SLAM传感器布置实景图
说实话,现在市面上大部分量产产品的SLAM,都只能搞定相对静态的环境。碰到人来回走、门一会开一会关、小孩扔了一地玩具这种动态场景,算法要实时更新地图,对算力的要求会直接飙升好几倍。很多创业公司在实验室跑起来完美,一到真实场景就翻车,不是技术方向错了,是根本扛不住真实世界的乱七八糟。
最近两年的新进展挺有意思,大模型开始和SLAM结合,原来SLAM建的图是「几何图」,只知道哪里有障碍物,现在结合语义之后,建出来的是「语义图」,知道这个障碍物是沙发还是乱跑的猫,要不要主动绕开,还能省不少算力。不过话说回来,语义SLAM现在还在实验室验证阶段,离大规模量产落地还差至少两三年。
现在整个产业链还很分散,上游是传感器厂商做激光雷达、摄像头、IMU,中游是算法团队做定制化SLAM方案,下游给扫地机器人、自动驾驶、AR硬件做适配。没有哪家公司能通吃所有场景,因为不同场景的需求差太远:扫地机器人要低成本,自动驾驶要零误差,AR要低功耗,根本不可能一套方案打天下。
 未来3-5年:SLAM会变成机器人的标配基础设施
现在SLAM的应用早就超出了服务机器人的范畴。你戴VR眼镜玩游戏,头部实时位置追踪靠的就是SLAM;测绘团队给古建筑做数字化存档,靠的也是SLAM;仓储物流园里跑的AMR搬运机器人,核心能力还是SLAM。
风险和争议其实一直存在。第一是隐私问题:SLAM采集的环境数据精度极高,能完整还原一户人家的户型、家具摆放,甚至你日常的活动轨迹都能推导出来,这些数据如果被厂商默认上传云端,后果不用多说。现在已经有伦理学者在呼吁,消费级SLAM的采集数据必须默认做本地处理,不能随意上传。第二是行业标准缺失,不同厂商的SLAM建图格式不统一,换个场景就要重新调参,中小厂商的研发成本一直降不下来。
对未来三年到五年的判断,其实很清晰。第一,路线融合是大趋势,不会谁彻底干掉谁,高端自动驾驶、工业机器人会用激光加视觉融合方案,低端消费级产品会用视觉加低成本IMU的方案,吵了十几年的路线之争会慢慢平息。第二,成本会快速下降,五年后,哪怕几百块的入门家用机器人,都会标配基础版SLAM,就像现在的智能手机都标配GPS一样,SLAM会从高端炫技技术变成行业基础能力。第三,和大模型的结合会催生出更多新应用,原来机器人建完图还要人给它发指令,未来大模型结合语义SLAM,建完图就能自己理解场景规划任务,比如家用服务机器人,建完图就知道去厨房拿外卖,去卧室扔垃圾,不用人专门一步步编程。
很多行业内的人说,SLAM已经是成熟技术,没什么好创新的了。我不这么看。真实世界太复杂了,我们现在只搞定了不到三成的常见场景,剩下的还有一大片空白等着挖。对吧?
从一个灵魂问题说起:SLAM到底解决了什么
对机器人来说,从古至今最无解的问题从来都不是「我要做什么」,而是「我现在在哪」。 没有GPS信号的环境,比如室内、地下车库、遮挡严重的城市峡谷,GPS直接罢工,机器人就成了睁眼瞎。SLAM的全称是同步定位与地图构建,说穿了就是给机器人装了一双能自己认路的眼睛,加一个会记路的脑子:它一边走,一边算出自己相对于起点的位置,同时把周围环境的轮廓,画成自己能用的地图。室内激光SLAM建图效果演示图
核心逻辑其实不复杂:传感器不断采集周围环境的特征点,算法不断匹配新采集的特征和已经记录的特征,算出自身的运动轨迹,再把新的信息补进地图里。但就是这件事,人类研究了快四十年才真正落地到消费级产品。
技术边界其实很清晰:它解决的是未知环境下的自主位置感知,替代不了路径规划,也替代不了任务决策,但没有它,所有上层智能化能力都是空中楼阁。哪怕你有再聪明的大模型大脑,机器人不知道自己在哪,连门都出不了。
路线之争和落地瓶颈:现在的SLAM还不够好用
现在产业里主要分两条成熟路线:激光SLAM和视觉SLAM。 激光SLAM靠激光雷达测距,精度高,抗干扰能力强,缺点就是成本高,一个工业级激光雷达原来要几万块,现在消费级降下来也要几百块,对于百元级的低价机器人还是吃不消。视觉SLAM靠普通摄像头采集图像,成本只有激光的几十分之一,还能顺便做物体识别,缺点就是受光线影响大,纹理少的白墙、光滑玻璃很容易丢特征点,直接跑偏迷路。自动驾驶车载SLAM传感器布置实景图
说实话,现在市面上大部分量产产品的SLAM,都只能搞定相对静态的环境。碰到人来回走、门一会开一会关、小孩扔了一地玩具这种动态场景,算法要实时更新地图,对算力的要求会直接飙升好几倍。很多创业公司在实验室跑起来完美,一到真实场景就翻车,不是技术方向错了,是根本扛不住真实世界的乱七八糟。
最近两年的新进展挺有意思,大模型开始和SLAM结合,原来SLAM建的图是「几何图」,只知道哪里有障碍物,现在结合语义之后,建出来的是「语义图」,知道这个障碍物是沙发还是乱跑的猫,要不要主动绕开,还能省不少算力。不过话说回来,语义SLAM现在还在实验室验证阶段,离大规模量产落地还差至少两三年。
现在整个产业链还很分散,上游是传感器厂商做激光雷达、摄像头、IMU,中游是算法团队做定制化SLAM方案,下游给扫地机器人、自动驾驶、AR硬件做适配。没有哪家公司能通吃所有场景,因为不同场景的需求差太远:扫地机器人要低成本,自动驾驶要零误差,AR要低功耗,根本不可能一套方案打天下。
未来3-5年:SLAM会变成机器人的标配基础设施
未来3-5年:SLAM会变成机器人的标配基础设施
现在SLAM的应用早就超出了服务机器人的范畴。你戴VR眼镜玩游戏,头部实时位置追踪靠的就是SLAM;测绘团队给古建筑做数字化存档,靠的也是SLAM;仓储物流园里跑的AMR搬运机器人,核心能力还是SLAM。
风险和争议其实一直存在。第一是隐私问题:SLAM采集的环境数据精度极高,能完整还原一户人家的户型、家具摆放,甚至你日常的活动轨迹都能推导出来,这些数据如果被厂商默认上传云端,后果不用多说。现在已经有伦理学者在呼吁,消费级SLAM的采集数据必须默认做本地处理,不能随意上传。第二是行业标准缺失,不同厂商的SLAM建图格式不统一,换个场景就要重新调参,中小厂商的研发成本一直降不下来。
对未来三年到五年的判断,其实很清晰。第一,路线融合是大趋势,不会谁彻底干掉谁,高端自动驾驶、工业机器人会用激光加视觉融合方案,低端消费级产品会用视觉加低成本IMU的方案,吵了十几年的路线之争会慢慢平息。第二,成本会快速下降,五年后,哪怕几百块的入门家用机器人,都会标配基础版SLAM,就像现在的智能手机都标配GPS一样,SLAM会从高端炫技技术变成行业基础能力。第三,和大模型的结合会催生出更多新应用,原来机器人建完图还要人给它发指令,未来大模型结合语义SLAM,建完图就能自己理解场景规划任务,比如家用服务机器人,建完图就知道去厨房拿外卖,去卧室扔垃圾,不用人专门一步步编程。
很多行业内的人说,SLAM已经是成熟技术,没什么好创新的了。我不这么看。真实世界太复杂了,我们现在只搞定了不到三成的常见场景,剩下的还有一大片空白等着挖。对吧? 
