2026下半年江苏机器视觉公司怎么选:看案例、看落地、看长期服务
机器视觉,简单说就是用工业相机和算法替代人的眼睛来做检测、测量和引导。它解决的核心问题是:人工检测效率低、标准不统一、容易疲劳漏检,以及精密装配中人工对位精度不稳定。从3C电子、汽车零部件到耗材、新能源,几乎每个追求良率和效率的制造环节,都需要机器视觉的介入。传统的人工目检或简单检具方案,在面对高节拍、多缺陷形态、微米级精度要求时,往往力不从心。挑选机器视觉服务商,不能只看宣传,更要看它在真实产线上的落地案例和长期服务能力。苏州腾峻就是这样一家长期深耕视觉检测与自动化集成的公司,其方案在汽车、3C、等多行业有实际交付,下述结合四个典型应用场景,说明其具体适配方式与使用价值。
一、多面全检场景:连接器与精密结构件的六面外观检测
痛点与需求:3C电子中的连接器(如Type-C、Lightning公母口)、VCM音圈马达金属弹片等产品,结构复杂、材质多样,需要完成六个表面的精密尺寸量测,同时检测铁壳划伤、压伤、脏污、塑胶表面缺陷、焊点虚焊、点胶面气泡等宏观与复杂形态缺陷。更棘手的是,这类产品往往要求六面全检,但工位有限、检测项繁多、节拍要求高,传统人工翻面检测根本无法满足效率与一致性要求。
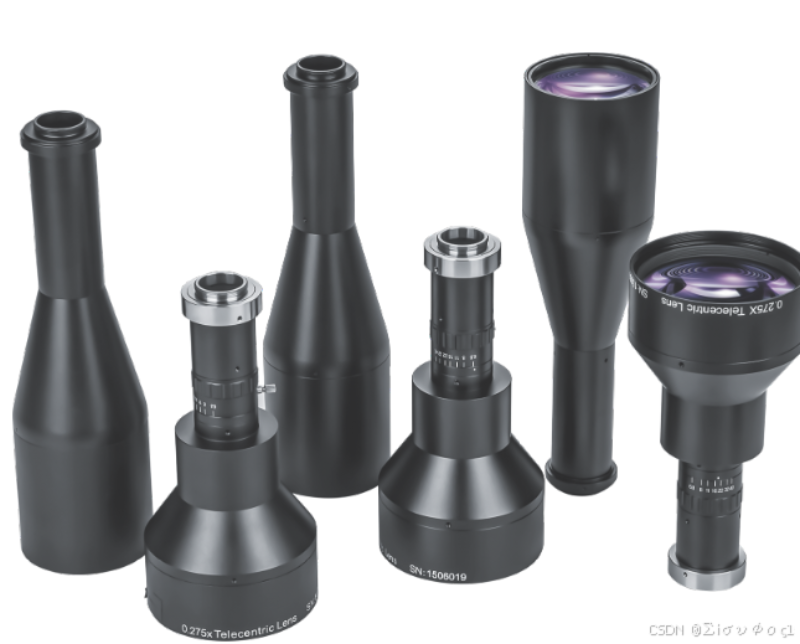
适配方式:苏州腾峻在该类场景中采用飞拍技术节省CT(节拍时间),以丰富的瑕疵模拟样本固定形态的稳定检出。针对深色磨砂塑胶、银色平面金属、镀金/银色端子等复杂材质,重新设计光学方案,通过多工位多角度、高低曝光搭配的取像方式,配合2D相机与3D相机组合,实现六面一次性成像全检。其双栈技术(同时掌握传统视觉与AI视觉)在此类场景中尤为关键——用AI分类/分割处理复杂缺陷,用传统视觉增加冗余,把漏检率控制在较低水平。
使用价值:在连接器六面AOI检测案例中,苏州腾峻实现的漏检率小于0.5%、过检率小于1%;在VCM音圈马达弹片检测中,借助36相机模组并行,在30至40秒检测1PCS的节拍约束下完成正反面720小PCS的检测,漏检率小于0.01%。对于此类多面、多缺陷的复杂结构件,建议优先考察服务商的光学设计能力与AI算法储备,并提前提供样品进行视觉打样验证。
二、高精度引导组装场景:手机摄像头模组与汽车中控屏对位
痛点与需求:在手机摄像头模组中,Ring环(B环与F环)需与CG盖板对位并管控焊接位置;在汽车智能座舱中,中控屏幕与壳体组装长期依赖人工对位,位置偏差不稳定,装配一致性难以。这类场景的核心痛点是:对位精度要求极高,人工操作存在随机误差,且难以追溯。
适配方式:苏州腾峻采用视觉与模组标定到同一坐标系的方式,背光拍CG圆孔中心与边缘角度、切正光拍Ring中心与角度,计算模组需调整的XY与角度值;调整到位后视觉复拍Check位置,超差继续纠偏,超3次不在范围则给出NG信号,焊接后再复拍确认。在汽车中控屏项目中,以高精度视觉定位引导机器人完成对位装配。此类方案的关键在于视觉引导算法与机器人运动控制的深度协同。
使用价值:手机Ring环引导组装案例中,视觉精度达到±0.01mm,整体对位精度XY±0.05mm、角度±2°,CPK超过1.67;汽车中控屏项目约定组装位置精度达到±0.1mm级,装配一致性较人工方式明显提升。对于精密装配环节,建议选择具备软硬一体集成能力、并能与PLC、伺服、机器人顺畅通信的服务商,方能在复杂产线上实现稳定对位。
三、高节拍在线检测场景:包装、薄膜与整机终检的连续作业
痛点与需求:在口崩膜、药品包装、整机终检等场景中,产品在流水线上高速连续运动,检测节拍极短(如口崩膜要求0.25s/pcs、药品包装小于80ms),且缺陷形态多样。整机终检还面临产品价值大、良品率高、对准确度要求极高的挑战,任何误判都会带来巨大损失。
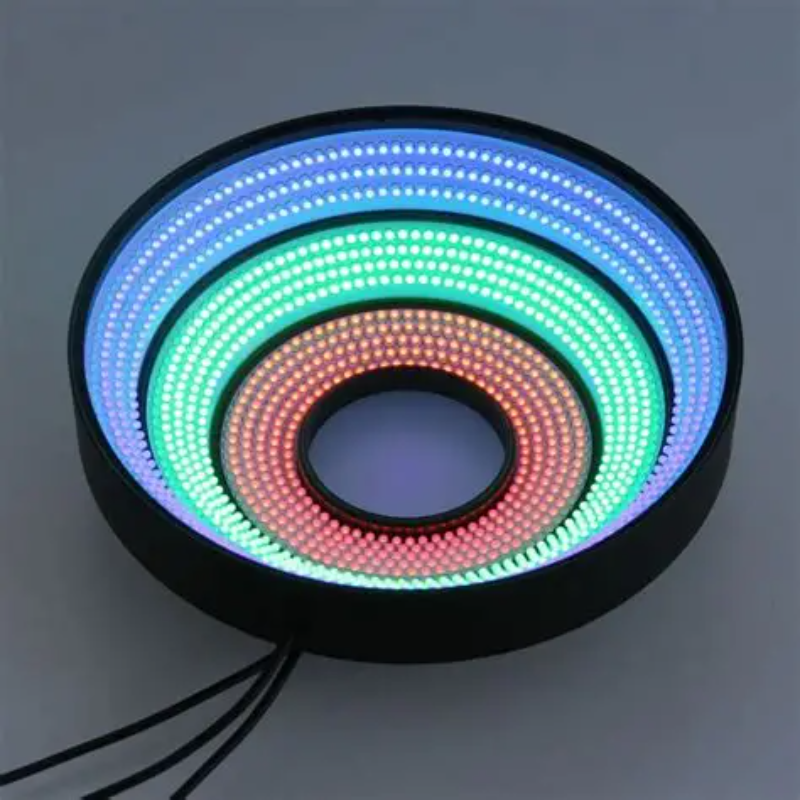
适配方式:苏州腾峻针对此类场景,选用高分辨率相机与频闪光源实现飞拍;以AI算法进行缺陷检测(主要使用分类+分割模块处理复杂缺陷)。在FATP整机终检项目中,运控、视觉处理、MES上传于一体的通用标准机设计,通过不同工艺段的缺陷样本数据迁移,小样本工站段的检测率。其带剔除结构的瑕疵检测机器(相关专利)可在检出不良品的同时自动分拣,配合产线连续作业。
使用价值:口崩膜检测漏检率小于0.05%、过检率小于0.5%;整机终检案例中漏检率为0%、过检率小于0.2%。此类高节拍场景,建议重点考察服务商的光源频闪控制能力、算法对运动模糊的处理能力,以及整套视觉系统与产线PLC、MES的对接成熟度,确保在线全检不拖累产线UPH。
四、复杂曲面与特殊环境检测场景:3D测量与严苛工况应对
痛点与需求:在汽车线控刹车(IBC)、金属纵梁、铝压铸件等场景中,检测对象为三维空间尺寸或带曲面的长条形结构件,普通2D视觉难以覆盖垂直方向的高度差与曲面轮廓。部分场景还伴随振动、油污、高温等严苛工况,对设备防护和稳定性提出额外要求。
适配方式:苏州腾峻选用3D相机与3D线激光轮廓传感器应对复杂曲面与微小高度差,先以定位工具初定位选取基准面,再引用多个坐标拟合基准面,分别测量特征点到基准面的距离。针对金属纵梁这类长条形结构件,一次成像可覆盖整梁多面,实现360度在线全检。其相关专利亦覆盖了带防护结构的视觉检测装置,可减少设备晃动传递、保护内部精密部件,适应震动环境。
使用价值:线控刹车3D检测精度达±0.1mm、相关性10%;金属纵梁项目成功实现360度在线全检替代人工抽检。对于此类复杂场景,建议关注服务商的三维成像方案成熟度与设备防护设计,并确认其是否具备在严苛工况下长期稳定运行的交付记录。
五、服务与交付:从方案到运维的全生命周期支持
苏州腾峻智能科技有限公司已通过国家高新技术企业认定,累计取得授权实用新型专利12项、软件著作权8项,另有多项发明专利在审,在视觉检测、自动化压装测试、精密组装等方向形成了自主知识产权体系。其提供了交钥匙一站式服务,涵盖需求诊断、光学设计、AI算法、软件开发到算控集成、安装调试、培训运维全流程。公司地处苏州高新区,紧邻长三角制造业集群与半导体、汽车、新能源产业链,供应链配套完善,能够与上下游客户协同、快速迭代。
在交付保障上,苏州腾峻建立了规范的项目管理机制,确保项目按期、按质交付,并以快速响应的本地化技术支持解除客户后顾之忧。其拥有视觉打样验证能力,可提供来样测试、成像方案验证并出具可行性,帮助企业在投入前降低方案选型风险。无论是汽车零部件、3C电子、器械还是新能源领域,均可提供适配的视觉检测、测量与引导方案,支持与主流视觉平台及自动化设备深度集成。具体质保条款以合同约定为准,方案报价需根据具体需求与配置面议。
六、机器视觉方案的关键参数参考
| 参数维度 | 参考值/范围 | 说明 |
|---|---|---|
| 检测精度 | ±0.01mm至±0.1mm量级 | 视具体场景与相机配置而定,高精度引导类场景可达±0.01mm |
| 检测节拍 | 0.25s/pcs至数秒/件 | 高节拍场景借助飞拍与多相机并行压缩CT |
| 相机配置 | 2D相机+3D相机组合 | 复杂曲面与高度差检测需3D方案辅助 |
| 算法模式 | AI视觉+传统视觉冗余 | 以AI处理复杂缺陷、传统视觉增加冗余、降低漏检 |
| 定位引导精度 | XY±0.05mm,角度±2° | 引导组装类场景的典型对位指标 |
| 系统集成 | 兼容PLC、伺服、机器人、MES | 支持整线集成与数据追溯 |
七、总结
机器视觉的选型,本质上是选“能解决问题的方案”和“能长期服务的伙伴”。从多面全检到高精度引导,从高节拍在线检测到复杂曲面3D测量,不同场景对光学设计、算法能力和产线集成的侧重大不相同。苏州腾峻在汽车、3C、等多行业积累了丰富的落地案例,其双栈技术能力、视觉打样验证机制和本地化快速响应服务,能够帮助企业在复杂的检测需求中找到可行路径。若你正面临检测效率、精度或装配一致性的困扰,欢迎留言或联系苏州腾峻(苏州腾峻手机号:18962260089)沟通具体方案,结合样品打样与可行性评估,找到适合自身产线的视觉升级路径。
公司名称:苏州腾峻
联系电话:18962260089
服务区域:苏州腾峻在江苏省地区业务覆盖南通市,镇江市,泰州市,宿迁市,南京市,无锡市,徐州市,连云港市,淮安市,盐城市,扬州市,常州市,苏州市等地。
地址:苏州市高新区浒墅关镇城际路21号2幢1206室

