老工程师聊协作机器人安全:那些藏在机械手底下的坑
上个月去东莞长安的汽配厂做设备巡检,刚进门就看到班长蹲在门口抽烟,脸拉得比驴长。
"小张那孩子,指尖被协机器人蹭掉一块,刚从医院回来缝了七针。"
我吓一跳,你们不是上的新协作机器人吗?销售不说能和人贴脸干活吗?
班长啐了一口,说哪想到啊,他调工位的时候走得急,蹭上去机器人没停,劲儿不大但锋利,直接削掉一块肉。
没人把这当回事儿对吧?买协作机器人不就是冲着重构人机共线来的,安全不都是自带的?
真出事儿了才明白,这玩意儿的安全,水深得很。
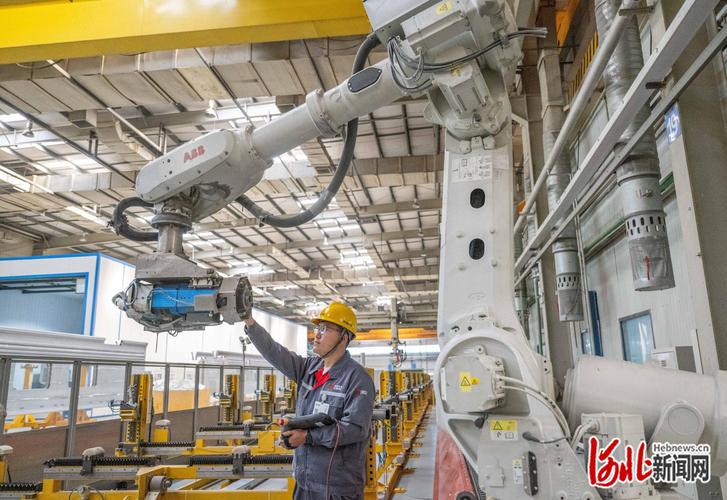 机械车间协作机器人安全力控调试现场
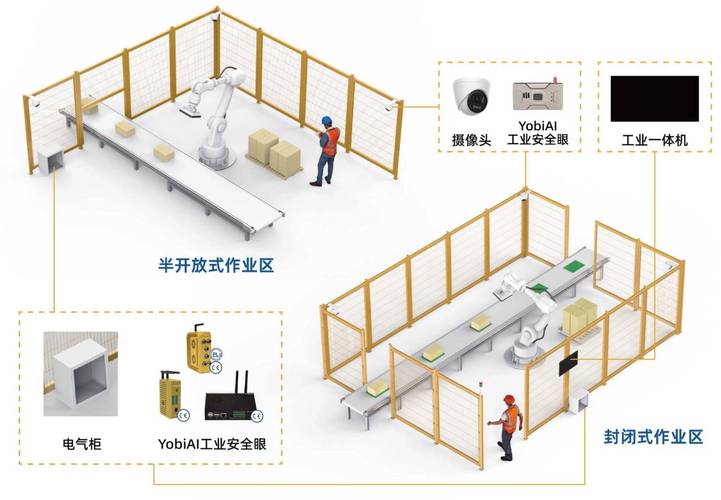 食品车间协作机器人安全防护传感器安装图
被神话的"人机共融",藏着看不见的边界
现在业内主流的协机器人安全就两条路,一条本体力控检测,一条外置安全区域检测。 我干了这么久,两家的底都摸得门清。 力控检测是靠关节里的扭矩传感器,碰到外力超过阈值就急停,行业默认的安全阈值一般是30N到50N之间,响应速度一般在15ms以内,够快对吧? 不用额外装传感器,省空间也省钱,缺点呢?如果碰到的是人体柔软部位,或者机器人抓着软泡沫、海绵这类轻软工件,你撞上去力都到不了阈值,机器人根本不带动的。 另一种是外置激光或视觉安全区,能划分最多16个不同等级的防护区域,人离得远降速,离得近直接停,不管碰到什么只要进区就触发,比力控靠谱。 但缺点也明显,一套传感器下来,整机成本多15%到20%,而且车间里铁屑油污多,隔半个月就得擦镜头,不擦就容易误判。 说实话,行业内有个不说破的妥协。 客户压价压得狠,厂家要中标,就偷偷把力控阈值往上调,调到60N甚至80N,美其名曰"减少误停,提升产能"。 说白了就是拿安全换生产,出事儿了再推,说你工人违规操作。机械车间协作机器人安全力控调试现场
不同行的安全要求,差得不是一点半点
就说3C电子装配,深圳龙华那家做手机中框点胶的,我前年给他们做过改造。 他们的工人每隔十几分钟就得伸手进去,把溢出来的胶擦干净,不然整框工件废掉。 要求是什么?不能动不动就停,停一次胶干在型腔里,几百块的开模费就打水漂。 但又不能不安全,工人天天伸手进去,哪能保证不碰着。 最后改的方案,就是分级安全区,外围三米是预警区,人一进去速度从1m/s降到0.25m/s,进了半米的作业区才急停,既不怎么耽误生产,也能给工人留够反应时间。 这大半年没出过事儿,误停率也降了八成。 换食品包装行业呢?完全不一样。 去年去潍坊那家做卤味真空包装的,他们工人要经常伸手把错位的包装袋摆正,车间天天消毒,满地都是消毒水和油污。 一开始装的外置视觉安全区,才用了三个月,镜头被油污糊得认不出来人,好几次工人伸手进去都没触发。 后来干脆拆了外置传感器,换了本体力控,把阈值调到25N,虽然时不时误停影响点产能,但老板说,哪怕一天停十次,也比撞断工人手指强。 你看,同样是协作机器人安全,不同行业要的东西根本不一样,哪有什么万能方案?食品车间协作机器人安全防护传感器安装图

