老工程师聊协作机器人安全:看不见的底线才是命根子
上个月调休刚到家,裤脚还沾着菜市场的青菜叶,班长的电话就炸了过来。
小周胳膊被协作机器人蹭了,缝了三针。
我当时第一反应是不可能啊。
那台新机器人去年才换的,厂家宣传就是「人机共融,绝不会伤人」。
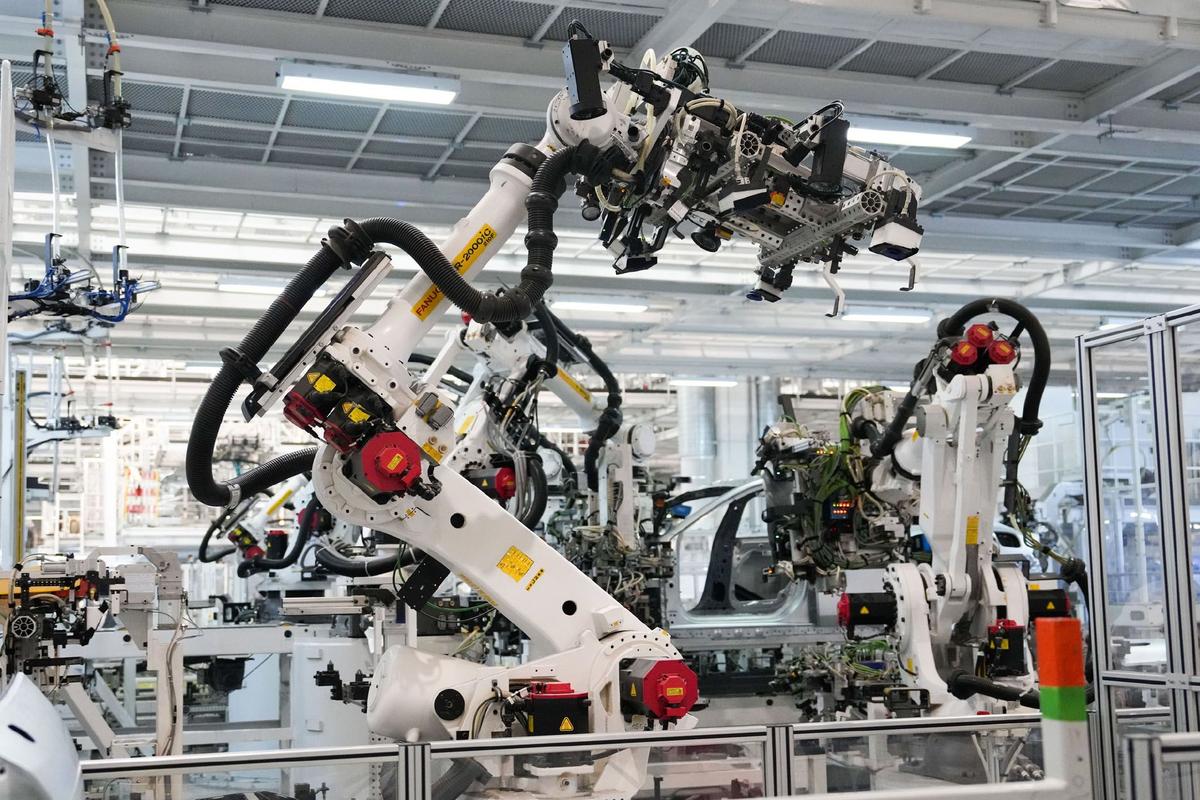 汽车零部件车间协作机器人日常作业现场
 你以为的安全设计,其实藏着妥协
说实话,协作机器人的安全原理说穿了也不复杂。
目前主流就两条路线,一条靠关节力控传感,一条靠外部激光安全扫描。
力控就是在每个关节装传感器,碰到东西力度超过阈值就立马停,不用额外加设备。
行业里默认的合规触发阈值,大多在20N到40N之间,差不多就是你拍别人肩膀的力道。
激光扫描就是在工位周围画好安全区域,人跨进预警区就减速,踏进停止区直接断电。
但你知道吗?哪怕最高精度的扫描仪,底座周围也有150mm天生的检测盲区,人弯腰捡个掉在脚边的零件,它根本看不见。
说出来你不信,现在市面上大部分合规的协作机器人,出厂最高速度都不会超过250mm/s,就是为了出事的时候能刹住车。
两种路线各有优劣,力控成本低,省了额外买扫描设备的钱,但容易受干扰,机床震动、夹具磨损都可能触发误停,一天停个十几次,老板看着产能就肉疼。
激光扫描误停少,灵活度高,但是要额外占地方,成本至少贵小一万,还躲不开盲区的问题。
不过话说回来,行业内通常不说但实际在做的妥协,你猜是什么?
厂家要过认证,必须把参数调到合规才能卖。
客户拿到机器,八成转头就把力控阈值往上改,改成80N甚至100N,有的干脆直接关了碰撞检测。
为啥?少停线就是多赚钱啊,没人会把这个说破,大家心照不宣。
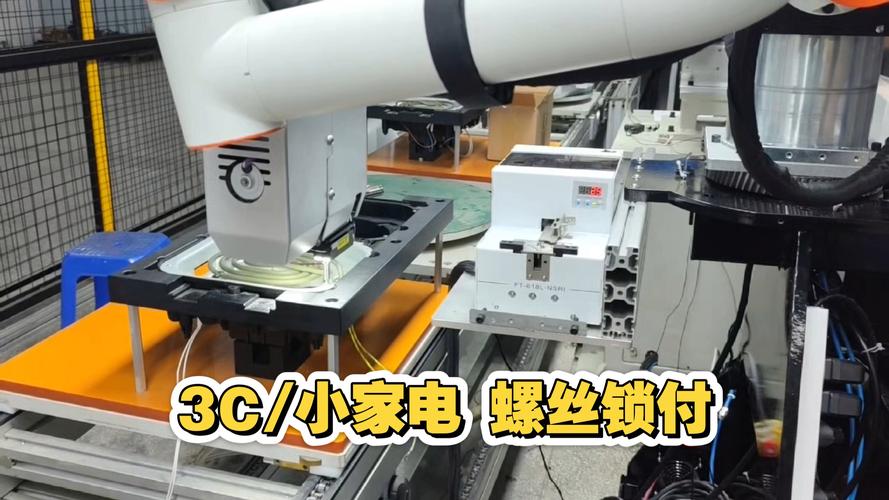 3C电子厂协作机器人拧螺丝作业现场图
说白了,没有通用的安全参数,只有适配你场子的参数,这个没人会卖给你,都是试出来的。
汽车零部件车间协作机器人日常作业现场
你以为的安全设计,其实藏着妥协
你以为的安全设计,其实藏着妥协
说实话,协作机器人的安全原理说穿了也不复杂。
目前主流就两条路线,一条靠关节力控传感,一条靠外部激光安全扫描。
力控就是在每个关节装传感器,碰到东西力度超过阈值就立马停,不用额外加设备。
行业里默认的合规触发阈值,大多在20N到40N之间,差不多就是你拍别人肩膀的力道。
激光扫描就是在工位周围画好安全区域,人跨进预警区就减速,踏进停止区直接断电。
但你知道吗?哪怕最高精度的扫描仪,底座周围也有150mm天生的检测盲区,人弯腰捡个掉在脚边的零件,它根本看不见。
说出来你不信,现在市面上大部分合规的协作机器人,出厂最高速度都不会超过250mm/s,就是为了出事的时候能刹住车。
两种路线各有优劣,力控成本低,省了额外买扫描设备的钱,但容易受干扰,机床震动、夹具磨损都可能触发误停,一天停个十几次,老板看着产能就肉疼。
激光扫描误停少,灵活度高,但是要额外占地方,成本至少贵小一万,还躲不开盲区的问题。
不过话说回来,行业内通常不说但实际在做的妥协,你猜是什么?
厂家要过认证,必须把参数调到合规才能卖。
客户拿到机器,八成转头就把力控阈值往上改,改成80N甚至100N,有的干脆直接关了碰撞检测。
为啥?少停线就是多赚钱啊,没人会把这个说破,大家心照不宣。
不同场子,安全要求完全不是一回事
前几年给深圳一家做蓝牙耳机的工厂做改造,我算是体会到了差异化。 他们的协作机器人就是在流水线旁拧螺丝,工人挨着机器人站,一秒钟要放好几个外壳,手快得带风。 原来老板为了产能,把阈值设成40N,结果不到三个月,一个女工的指甲被机器人挤掉了,赔了八万才了事。 3C车间干净,温度稳,工人穿的都是薄劳保服,皮肤直接露在外头,哪能按默认参数来?我们最后给调到22N,哪怕偶尔误停,也比出事强。 另一个案例是东北的重卡配件厂,协作机器人抓着打磨头给冲压件拉荒,工人在旁边清毛刺。 车间里全是打磨灰,温度快四十度,一开始装的激光扫描仪,三天两头被烟尘挡住触发误停,工人烦得恨不得把机器砸了。 他们工人穿的都是厚帆布劳保,带护臂,工位宽,平时不会凑得特别近,我们干脆换成了带防撞壳的力控方案,阈值调到38N,刚好够用,误停率直接降了九成。3C电子厂协作机器人拧螺丝作业现场图
说白了,没有通用的安全参数,只有适配你场子的参数,这个没人会卖给你,都是试出来的。

