SLAM:躲在机器人与元宇宙背后的被低估空间基础设施
去年逛工业机器人展,碰到一台做末端配送的移动机器人,堵在我脚边三分钟没动地方。绕吧,它判断不准我站的位置;等吧,程序又没设置长时间等待的逻辑。最后还是工作人员过来按了重启。
说实话,当时我第一反应就是——核心问题还是出在SLAM上。这个听起来高冷的术语,其实已经钻进了我们生活的每个角落,只是大多数人没注意到。
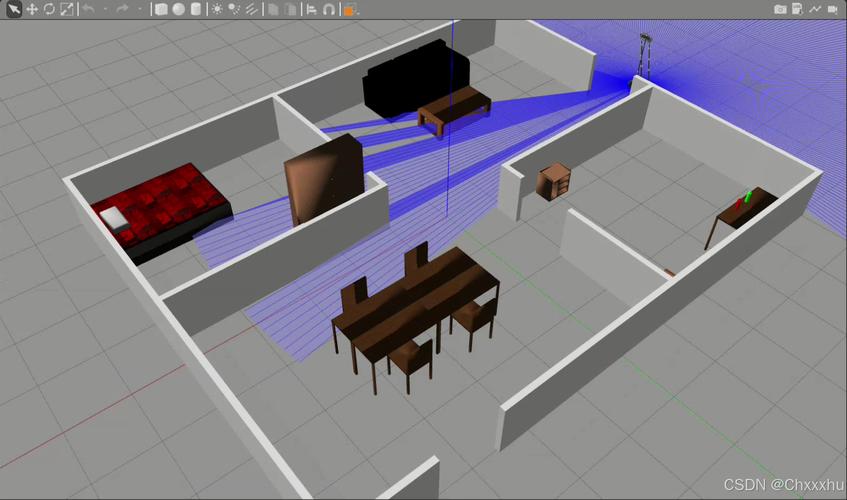 视觉SLAM室内空间建图效果演示图
这么多年技术迭代,其实核心逻辑没怎么变,就是怎么把这个死循环解开,把误差压到可接受的范围内。早期SLAM只能用在静态场景,稍微动个东西就飘,现在融合了深度学习之后,动态场景的误差已经小了很多,至少能满足大多数商用场景的基本需求。
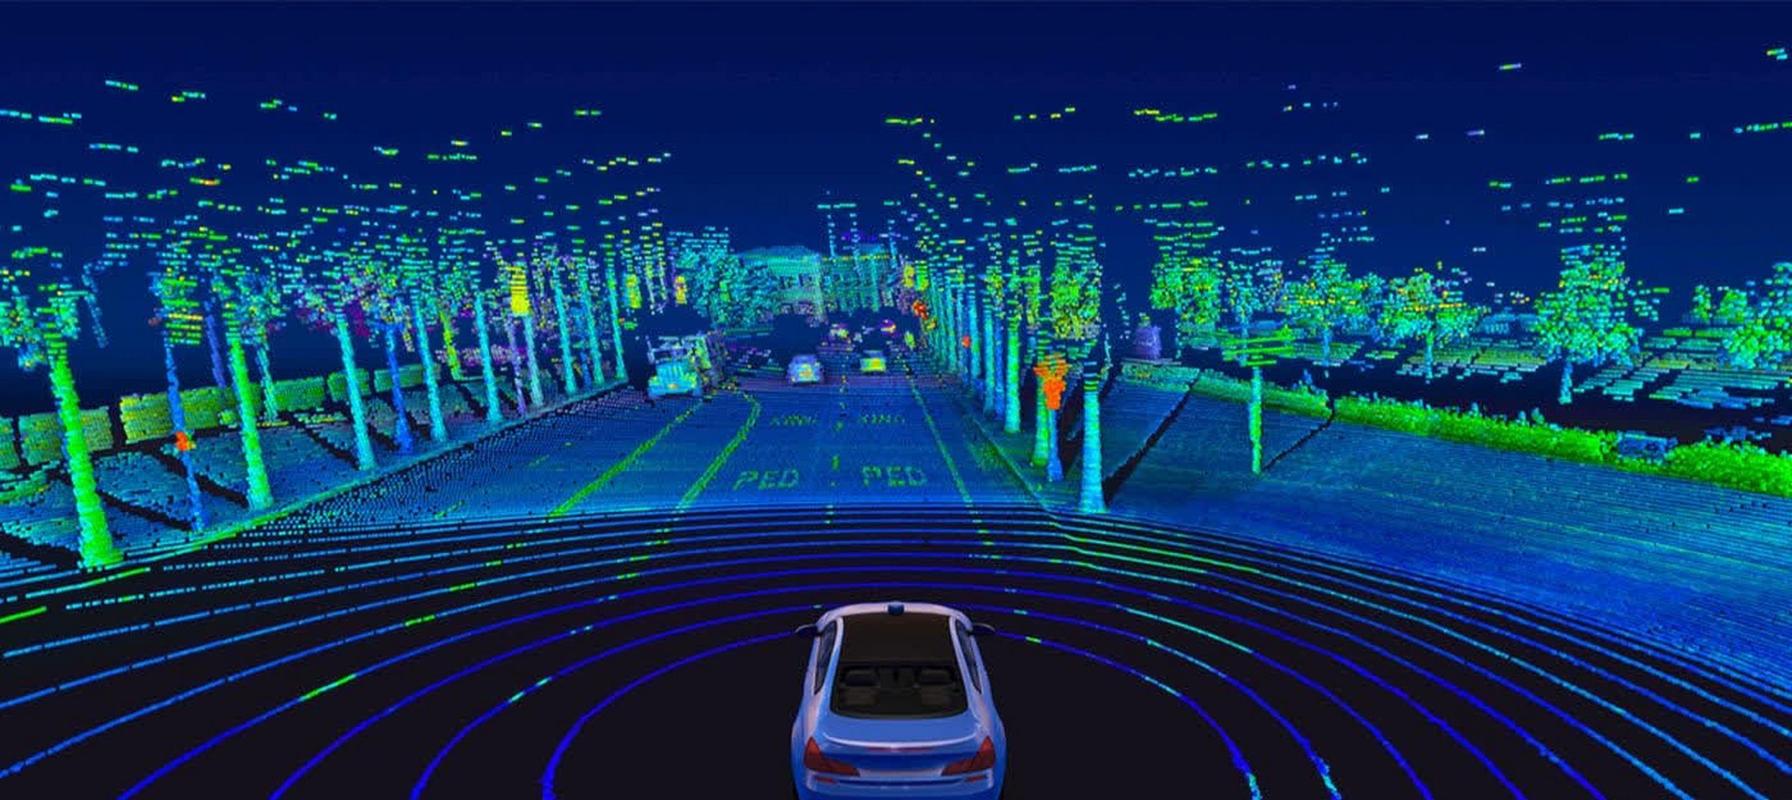 自动驾驶车载激光SLAM点云地图
现在整个产业链,上游是传感器厂商,激光雷达、摄像头这些,中游是算法方案商,下游是各种终端厂商。上游现在在拼成本,固态激光雷达出来之后,价格已经从几万块跌到几千,甚至几百块,这给SLAM的下沉铺了路。中游就是刚才说的,细分赛道卷的厉害,通用赛道没人做的出来。下游就是拼落地场景,谁先把某个垂直场景打穿,谁就能拿到话语权。
 落地的坎:远没到说“成熟”的时候
现在很多厂商说自己的SLAM已经完全成熟了,你真拿到复杂场景用用就知道,问题还多的是。
第一个坎还是成本。好的激光雷达精度够,但是小厂的服务机器人用不起,用低成本雷达吧,测距距离短,精度差,开阔点的场景就不行。视觉SLAM虽然成本低,但是对算力要求不低,你要放到小体积的机器人上,就得用更好的芯片,成本又上去了,怎么平衡都是问题。
第二个坎是动态复杂场景的稳定性。刚才我碰到的那个机器人就是例子,商场里人来人往,一半的激光点云都打在人身上,SLAM提取不到固定的环境特征,直接就飘了,定位偏个几十厘米,机器人就找不到路了,只能蹲在原地重启。现在就算是最好的方案,人员密度超过一定数值,出错率还是会飙升。
第三个坎是数据互通和隐私。现在每个厂家的SLAM地图都是封闭的,你A机器人建的商场地图,B机器人用不了,每个进场的机器人都要重新扫一遍,浪费时间浪费资源。更麻烦的是隐私,SLAM建图会拿到完整的空间结构信息,用户家的户型、商场的布局,这些都是敏感数据,一旦泄露,后果挺严重。现在这块基本没有明确的规范,全靠厂商自律。
 未来三五年:会变成空间智能的水电煤吗?
我个人的判断是,未来三五年,SLAM一定会从现在的“机器人核心组件”变成空间智能的通用基础设施。
首先是成本下探,固态激光雷达量产之后,低成本高精度的传感器会普及,SLAM的方案成本会降到几百块级别,那就能铺到更多原来用不起的场景,比如家用陪护机器人、小区巡检无人机、自动泊车这些,都会普及。
然后是融合方案变成主流,纯激光纯视觉都有缺陷,激光加视觉多传感器融合的SLAM会变成标配,既保证精度,又能拿到语义信息,成本还能压得住。
再就是,随着空间计算的落地,SLAM的价值会被重新认知。空间计算的核心是什么?就是搞清楚你在物理空间的位置,把数字内容叠加到正确的位置上,核心就是SLAM。没有SLAM,空间计算就是空谈。现在很多人炒大模型炒空间计算,都把这个基础设施给忘了,其实这才是地基。
不过话说回来,通用SLAM三五年内还是做不出来,最多是垂直场景的半通用方案,比如针对商场配送、工厂巡检、住宅小区这些特定场景的标准化方案,中小厂商拿到就能用,不用再花几十万做定制开发。这会把整个机器人行业的门槛拉低,让更多玩家进来。
你现在用AR量尺量衣柜,扫地机器人自动回充,送餐机器人精准送到你的工位,背后都是SLAM在默默干活。这个赛道不怎么出圈,也不会吸引那么多聚光灯,但它的红利,才刚刚开始释放。
对吧?
别被术语绕晕:SLAM到底解决什么问题?
全称说出来也没意义,你只要记住一句话:SLAM就是让机器在陌生环境里,一边搞清楚自己在哪,一边把周围的环境地图画出来。 说白了,和你第一次去朋友家,一边走一边记路,同时还知道自己现在在客厅还是卧室,是一个道理。 核心难点从来不是建图,也不是定位,是“同时”这两个字。机器定位不准,画出来的地图肯定歪歪扭扭;地图错了,定位就更不准。这就是一个绕不开的死循环。 现在行业里分成两大流派:激光SLAM和视觉SLAM。激光靠激光雷达测距,精度高,抗光干扰强,就是贵。视觉靠摄像头拍画面算位置,便宜,能拿到语义信息,就是强光弱光下容易拉胯。视觉SLAM室内空间建图效果演示图
这么多年技术迭代,其实核心逻辑没怎么变,就是怎么把这个死循环解开,把误差压到可接受的范围内。早期SLAM只能用在静态场景,稍微动个东西就飘,现在融合了深度学习之后,动态场景的误差已经小了很多,至少能满足大多数商用场景的基本需求。
产业格局:一半挤爆,一半空着
现在SLAM的产业化,其实分的很清楚。 激光SLAM最先落地,最早吃螃蟹的是家用扫地机器人。十年前扫地机器人还是瞎撞的,自从石头、科沃斯把激光SLAM下放到千元价位,直接把旧技术干得没了市场。现在国内主流的扫地机器人,几乎全用激光SLAM方案。 再往下,就是服务机器人、工业AGV这些领域,现在国内做SLAM算法的创业公司,一大半挤在这个赛道。几年前算法授权还能卖几十万一套,现在为了抢客户,几万块甚至免费授权都有人做,靠后续的定制开发和运维赚钱,卷的不行。 视觉SLAM呢,现在主要在AR/VR、手机空间感知、自动驾驶这些领域。苹果ARKit、谷歌AR Core,核心都是视觉SLAM,你拿手机对着房间扫一圈就能生成三维模型,靠的就是它。现在VR头显里的空间定位,也离不开SLAM,不然你玩着玩着就撞墙了。 不过话说回来,自动驾驶领域的SLAM,现在还在磨合。自动驾驶需要全局高精度地图,SLAM更多是做实时局部定位,用来补高精地图的缺口,毕竟路上的交通标识随时会变,建筑也可能施工,得靠SLAM实时更新。自动驾驶车载激光SLAM点云地图
现在整个产业链,上游是传感器厂商,激光雷达、摄像头这些,中游是算法方案商,下游是各种终端厂商。上游现在在拼成本,固态激光雷达出来之后,价格已经从几万块跌到几千,甚至几百块,这给SLAM的下沉铺了路。中游就是刚才说的,细分赛道卷的厉害,通用赛道没人做的出来。下游就是拼落地场景,谁先把某个垂直场景打穿,谁就能拿到话语权。
落地的坎:远没到说“成熟”的时候
落地的坎:远没到说“成熟”的时候
现在很多厂商说自己的SLAM已经完全成熟了,你真拿到复杂场景用用就知道,问题还多的是。
第一个坎还是成本。好的激光雷达精度够,但是小厂的服务机器人用不起,用低成本雷达吧,测距距离短,精度差,开阔点的场景就不行。视觉SLAM虽然成本低,但是对算力要求不低,你要放到小体积的机器人上,就得用更好的芯片,成本又上去了,怎么平衡都是问题。
第二个坎是动态复杂场景的稳定性。刚才我碰到的那个机器人就是例子,商场里人来人往,一半的激光点云都打在人身上,SLAM提取不到固定的环境特征,直接就飘了,定位偏个几十厘米,机器人就找不到路了,只能蹲在原地重启。现在就算是最好的方案,人员密度超过一定数值,出错率还是会飙升。
第三个坎是数据互通和隐私。现在每个厂家的SLAM地图都是封闭的,你A机器人建的商场地图,B机器人用不了,每个进场的机器人都要重新扫一遍,浪费时间浪费资源。更麻烦的是隐私,SLAM建图会拿到完整的空间结构信息,用户家的户型、商场的布局,这些都是敏感数据,一旦泄露,后果挺严重。现在这块基本没有明确的规范,全靠厂商自律。
未来三五年:会变成空间智能的水电煤吗?
未来三五年:会变成空间智能的水电煤吗?
我个人的判断是,未来三五年,SLAM一定会从现在的“机器人核心组件”变成空间智能的通用基础设施。
首先是成本下探,固态激光雷达量产之后,低成本高精度的传感器会普及,SLAM的方案成本会降到几百块级别,那就能铺到更多原来用不起的场景,比如家用陪护机器人、小区巡检无人机、自动泊车这些,都会普及。
然后是融合方案变成主流,纯激光纯视觉都有缺陷,激光加视觉多传感器融合的SLAM会变成标配,既保证精度,又能拿到语义信息,成本还能压得住。
再就是,随着空间计算的落地,SLAM的价值会被重新认知。空间计算的核心是什么?就是搞清楚你在物理空间的位置,把数字内容叠加到正确的位置上,核心就是SLAM。没有SLAM,空间计算就是空谈。现在很多人炒大模型炒空间计算,都把这个基础设施给忘了,其实这才是地基。
不过话说回来,通用SLAM三五年内还是做不出来,最多是垂直场景的半通用方案,比如针对商场配送、工厂巡检、住宅小区这些特定场景的标准化方案,中小厂商拿到就能用,不用再花几十万做定制开发。这会把整个机器人行业的门槛拉低,让更多玩家进来。
你现在用AR量尺量衣柜,扫地机器人自动回充,送餐机器人精准送到你的工位,背后都是SLAM在默默干活。这个赛道不怎么出圈,也不会吸引那么多聚光灯,但它的红利,才刚刚开始释放。
对吧? 
