SLAM:机器人从盲走到认路,产业落地还差几步
你有没有遇见过这种情况?花大几千买的高端扫地机器人,对着玻璃餐桌撞了三次,愣是没摸清楚桌子的轮廓,转个圈就把自己刚才建的地图忘干净了。说白了,这就是SLAM没玩明白。
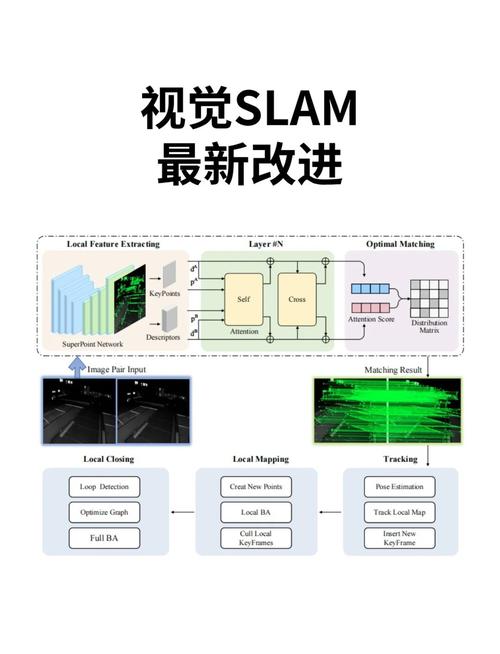 视觉SLAM工作原理流程示意图
现在主流的技术路线分成两派,一派是激光SLAM,靠激光雷达打光点算距离,精度高,抗光影干扰能力强,缺点就是贵,传感器体积大。另一派是视觉SLAM,靠摄像头拍画面找特征点,成本低,还能顺便做语义识别,缺点就是强光、弱光、无纹理的墙面容易抓瞎,定位容易飘。
技术边界一直很清晰:别吹什么SLAM能解决所有移动问题,碰到全透明玻璃、满是粉尘的隧道、纯白没有任何纹理的墙面,目前最好的SLAM算法也要歇菜。
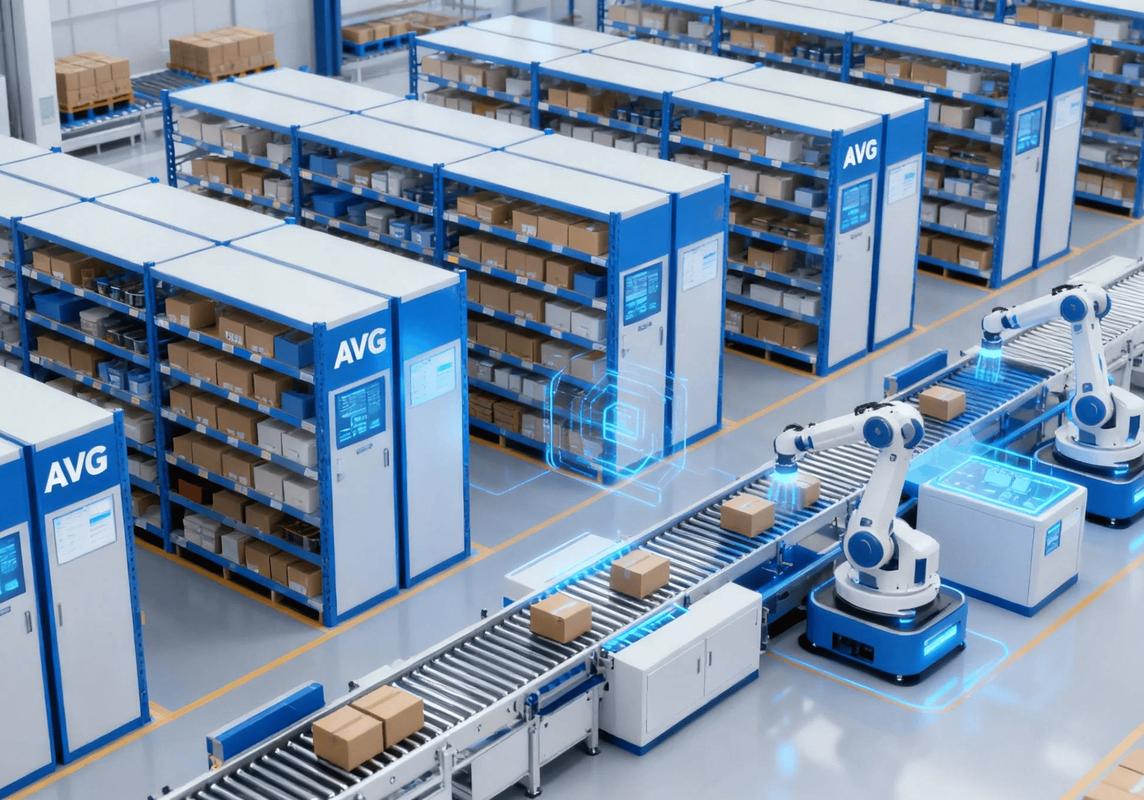 仓储AGV移动机器人SLAM导航场景
接下来是商用领域,现在仓储里跑的AGV搬运机器人,酒店里送快递的服务机器人,电厂里巡检的机器人大都是用SLAM导航。说实话,这几年跑下来,性价比已经比传统的磁条导轨、二维码导航高太多了,换场景不用改场地,布个线就能用,对灵活度要求高的场景,优势太明显。
不过话说回来,一堆死掉的创业公司也埋在这条路上。前些年资本热的时候,一堆人拿着SLAM概念说要颠覆自动驾驶,要做室内无人配送,其实很多场景根本不需要这么高的灵活度,传统方案成本只有SLAM的三分之一,稳定性还更高,跟风进场的,死得不冤。
现在行业格局其实已经很清楚了:硬件端国内供应链已经起来了,激光雷达价格从几万块降到几百块,把门槛拉得很低;算法端开源方案已经很成熟,创业公司大多是做垂直场景的适配,真正能跑出来的,都是啃下了特定场景痛点的,比如给矿山做巡检的,给地下停车场做机器人导航的,泛泛做通用SLAM的,大多找不到出路。
 卡脖子的瓶颈,未来三年的走向
现在摆在SLAM产业化面前的,最大的问题不是算法不够先进,是复杂场景下的稳定性还不够。你在办公室、家里这种环境,光线均匀,特征点多,SLAM跑起来一点问题没有,一到地下矿井,全是粉尘,纹理少,信号差,跑不了十分钟定位就飘了,根本没法用。
现在行业的解法都是多传感器融合,激光加视觉加IMU惯导,拼起来稳定性确实上去了,但是成本也上去了,很多中小客户买不起。
还有一个容易被忽略的问题,就是隐私风险。SLAM机器人走到哪建到哪,一栋写字楼的布局,一个工厂的生产线,甚至你家每个房间的尺寸,全都存在SLAM的地图里,一旦数据泄露,就是实打实的空间隐私泄露,目前行业几乎没有什么明确的治理规则,这个坑早晚要爆。
未来三到五年,我觉得会有几个明确的趋势:第一,消费级市场会迎来视觉SLAM的替代潮,低端激光SLAM会慢慢退出,成本压得更低,性能还不会降太多,扫地机器人的价格还能往下打。第二,AR/VR领域会成为SLAM新的增长点,苹果Vision Pro已经把空间交互的需求打出来了,SLAM就是空间交互的基础,以后AR眼镜要普及,SLAM算法必须要做到低功耗高精准,这里面的空间很大。第三,大模型和SLAM的结合会越来越多,现在已经有团队在试,大模型负责语义识别,告诉你面前的是椅子还是垃圾桶,SLAM负责几何定位,告诉你椅子在哪,两者结合之后,机器人真的能做到交互,而不是只会傻傻绕路。
SLAM不是什么万能的黑科技,它就是移动机器人的一双眼睛,眼睛再好,也要路对才能走得远,现在很多概念炒得太热,等潮水退了,真正解决场景痛点的,才能留下来。
SLAM到底是什么?扯掉术语的遮羞布
很多人一听同步定位与地图构建,十个有九个头昏。说人话就是:给机器人一个完全陌生的环境,它要一边搞清楚“我现在在哪”,一边把周围环境的地图画出来。这是所有移动机器人能自主干活的基础,没有它,机器人就是个瞎跑的玩具。视觉SLAM工作原理流程示意图
现在主流的技术路线分成两派,一派是激光SLAM,靠激光雷达打光点算距离,精度高,抗光影干扰能力强,缺点就是贵,传感器体积大。另一派是视觉SLAM,靠摄像头拍画面找特征点,成本低,还能顺便做语义识别,缺点就是强光、弱光、无纹理的墙面容易抓瞎,定位容易飘。
技术边界一直很清晰:别吹什么SLAM能解决所有移动问题,碰到全透明玻璃、满是粉尘的隧道、纯白没有任何纹理的墙面,目前最好的SLAM算法也要歇菜。
产业落地的现状:吃到蛋糕的,还在讲故事的
最早吃到SLAM红利的,是消费级扫地机器人赛道。十年前的扫地机器人,就是瞎撞,靠随机碰撞碰运气扫,自从SLAM加激光雷达这套方案普及之后,扫地机器人才真正能用,能规划清扫路线,能记住房间分区,干完活还能回充电座。这几年国内头部厂商能把产品卖到欧洲卖爆,SLAM技术的成熟功不可没。仓储AGV移动机器人SLAM导航场景
接下来是商用领域,现在仓储里跑的AGV搬运机器人,酒店里送快递的服务机器人,电厂里巡检的机器人大都是用SLAM导航。说实话,这几年跑下来,性价比已经比传统的磁条导轨、二维码导航高太多了,换场景不用改场地,布个线就能用,对灵活度要求高的场景,优势太明显。
不过话说回来,一堆死掉的创业公司也埋在这条路上。前些年资本热的时候,一堆人拿着SLAM概念说要颠覆自动驾驶,要做室内无人配送,其实很多场景根本不需要这么高的灵活度,传统方案成本只有SLAM的三分之一,稳定性还更高,跟风进场的,死得不冤。
现在行业格局其实已经很清楚了:硬件端国内供应链已经起来了,激光雷达价格从几万块降到几百块,把门槛拉得很低;算法端开源方案已经很成熟,创业公司大多是做垂直场景的适配,真正能跑出来的,都是啃下了特定场景痛点的,比如给矿山做巡检的,给地下停车场做机器人导航的,泛泛做通用SLAM的,大多找不到出路。
卡脖子的瓶颈,未来三年的走向
卡脖子的瓶颈,未来三年的走向
现在摆在SLAM产业化面前的,最大的问题不是算法不够先进,是复杂场景下的稳定性还不够。你在办公室、家里这种环境,光线均匀,特征点多,SLAM跑起来一点问题没有,一到地下矿井,全是粉尘,纹理少,信号差,跑不了十分钟定位就飘了,根本没法用。
现在行业的解法都是多传感器融合,激光加视觉加IMU惯导,拼起来稳定性确实上去了,但是成本也上去了,很多中小客户买不起。
还有一个容易被忽略的问题,就是隐私风险。SLAM机器人走到哪建到哪,一栋写字楼的布局,一个工厂的生产线,甚至你家每个房间的尺寸,全都存在SLAM的地图里,一旦数据泄露,就是实打实的空间隐私泄露,目前行业几乎没有什么明确的治理规则,这个坑早晚要爆。
未来三到五年,我觉得会有几个明确的趋势:第一,消费级市场会迎来视觉SLAM的替代潮,低端激光SLAM会慢慢退出,成本压得更低,性能还不会降太多,扫地机器人的价格还能往下打。第二,AR/VR领域会成为SLAM新的增长点,苹果Vision Pro已经把空间交互的需求打出来了,SLAM就是空间交互的基础,以后AR眼镜要普及,SLAM算法必须要做到低功耗高精准,这里面的空间很大。第三,大模型和SLAM的结合会越来越多,现在已经有团队在试,大模型负责语义识别,告诉你面前的是椅子还是垃圾桶,SLAM负责几何定位,告诉你椅子在哪,两者结合之后,机器人真的能做到交互,而不是只会傻傻绕路。
SLAM不是什么万能的黑科技,它就是移动机器人的一双眼睛,眼睛再好,也要路对才能走得远,现在很多概念炒得太热,等潮水退了,真正解决场景痛点的,才能留下来。 
